

AGIBOT GO-3: Το νέο μοντέλο AI που μαθαίνει αυτόνομα από τα λάθη του
Η AGIBOT παρουσιάζει το GO-3 Preview, το νέο open-source μοντέλο ενσωματωμένης AI που μαθαίνει αυτόνομα από τα λάθη του αυξάνοντας την απόδοση στο 85,7%.
Σύνοψη
- Η AGIBOT ανακοίνωσε το GO-3 Preview, ένα μοντέλο ενσωματωμένης τεχνητής νοημοσύνης που κατατάσσεται στην πρώτη θέση των αξιολογήσεων RoboDojo, RoboTwin και RoboColiseum.
- Βασίζεται στην ιδιόκτητη αρχιτεκτονική WRAM (World Reasoning Action Model) για τη δημιουργία ρεαλιστικών προβλέψεων μελλοντικών καταστάσεων και τον ακριβή σχεδιασμό φυσικών κινήσεων.
- Κατά τη δοκιμή του ρομπότ G2 σε πραγματικό κατάστημα λιανικής, το ποσοστό επιτυχούς εκτέλεσης εργασιών αυξήθηκε από 28,6% σε 85,7% μέσα σε πέντε ημέρες, μέσω αποκλειστικά αυτόνομης μάθησης.
- Η πλατφόρμα αξιοποιεί το δίκτυο Genie Evolver με 100 φυσικά ρομπότ για συλλογική εκμάθηση εμπειριών (CEL) και αναμένεται να κυκλοφορήσει πλήρως ως open-source λογισμικό μέχρι τα τέλη του 2026.
Η ενσωμάτωση της τεχνητής νοημοσύνης σε φυσικά ρομποτικά συστήματα απαιτεί πολύ περισσότερα από την απλή κατανόηση γλωσσικών εντολών, καθώς τα μηχανήματα πρέπει να διαχειρίζονται διαρκώς μεταβαλλόμενες συνθήκες στο φυσικό περιβάλλον και να προβλέπουν τις συνέπειες των φυσικών τους κινήσεων.
\Η AGIBOT παρουσίασε επίσημα το μοντέλο GO-3 Preview, το οποίο προσεγγίζει τη διαδικασία της μηχανικής μάθησης προσφέροντας κάλυψη σε ολόκληρο τον κύκλο ζωής του συστήματος, ξεκινώντας από την αρχική εκπαίδευση (pre-training) και φτάνοντας έως τη συνεχή προσαρμογή κατά τη διάρκεια της πραγματικής λειτουργίας (post-deployment). Οι επιδόσεις του νέου λογισμικού έχουν ήδη επιβεβαιωθεί από την κατάκτηση της πρώτης θέσης σε τρία κορυφαία benchmarks για embodied AI, συγκεκριμένα στα RoboDojo, RoboTwin και RoboColiseum, ενώ η εταιρεία δεσμεύτηκε να διαθέσει τον κώδικα ως ανοιχτό λογισμικό (open source) πριν από τη λήξη του 2026.
Πώς λειτουργεί το μοντέλο τεχνητής νοημοσύνης AGIBOT GO-3;
Το AGIBOT GO-3 Preview αποτελεί ένα θεμελιώδες μοντέλο ενσωματωμένης AI (embodied AI) που χρησιμοποιεί την αρχιτεκτονική WRAM για τον συντονισμό πολύπλοκων φυσικών κινήσεων. Το σύστημα εκπαιδεύεται μέσω της υβριδικής πλατφόρμας Genie Evolver αξιοποιώντας δεδομένα από 100 φυσικά ρομπότ, επιτυγχάνοντας πλήρως αυτόνομη αναδρομική αυτοβελτίωση (Physical RSI) κατά την εκτέλεση καθημερινών εργασιών.
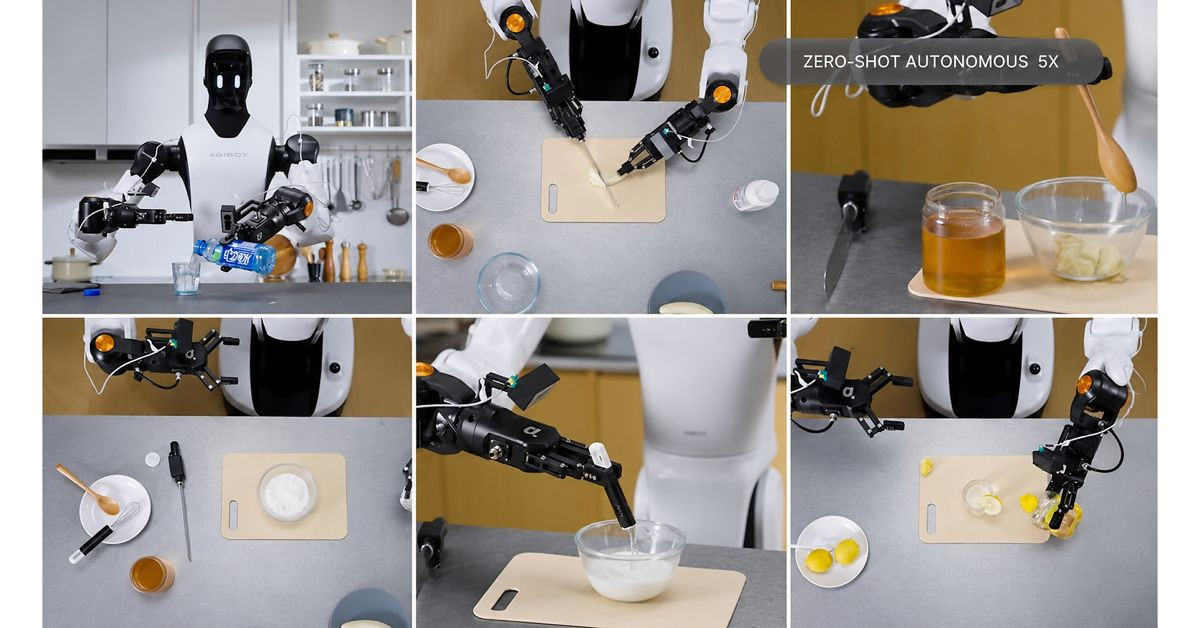
Η θεμελιώδης διαφορά του νέου λογισμικού εντοπίζεται στον τρόπο με τον οποίο προσεγγίζει τη μάθηση νέων δεξιοτήτων χωρίς να απαιτεί εξαντλητικό επαναπρογραμματισμό από ανθρώπινους μηχανικούς. Η αρχιτεκτονική WRAM ενοποιεί την κατανόηση της αρχικής εντολής, την πρόβλεψη των μελλοντικών καταστάσεων του περιβάλλοντος και την τελική παραγωγή της φυσικής δράσης. Για να καταστεί εφικτή η απρόσκοπτη μεταφορά δεξιοτήτων μεταξύ διαφορετικών εργασιών (zero-shot adaptation), η AGIBOT ανέπτυξε τρεις βασικούς μηχανισμούς στον πυρήνα του συστήματος:
- CoAE (Control-Oriented Autoencoder): Ένας εξειδικευμένος μηχανισμός ο οποίος εξάγει οπτικές αναπαραστάσεις προσαρμοσμένες ειδικά για ρομποτικό έλεγχο, διατηρώντας παράλληλα απόλυτη ακρίβεια στις πληροφορίες που αφορούν τις θέσεις, τα σχήματα και τις χωρικές σχέσεις των αντικειμένων στο περιβάλλον.
- SVP (Single-step Visual Prediction): Αναλαμβάνει την παραγωγή μιας πλήρους πρόβλεψης για την εξέλιξη του φυσικού χώρου σε ένα μόνο βήμα, λαμβάνοντας υπόψη τις τρέχουσες οπτικές παρατηρήσεις και τις συνθήκες του περιβάλλοντος πριν την εκτέλεση της κίνησης.
- KASO: Επιλύει το πρόβλημα των πολλαπλών πιθανών εκβάσεων σε ένα φυσικό περιβάλλον, επιλέγοντας τις μελλοντικές προβλέψεις που είναι περισσότερο συνεπείς με τις ενέργειες που έχουν ήδη πραγματοποιηθεί κατά τη διάρκεια της εκπαίδευσης.
Αντί να αποστηθίζει συγκεκριμένες κινήσεις για συγκεκριμένα αντικείμενα, το ρομπότ αποκτά γενικές ικανότητες οι οποίες μεταφέρονται αυτόματα σε άγνωστες καταστάσεις, όπως παρατηρήθηκε σε δοκιμές συναρμολόγησης εξαρτημάτων LEGO, όπου το μηχάνημα εντόπισε, έπιασε και ευθυγράμμισε τα πλαστικά κομμάτια απαιτώντας ελάχιστες επιπλέον επιδείξεις από τους χειριστές.
Η εκπαίδευση μέσω Genie Evolver και η συλλογική εμπειρία
Η απόκτηση γενικών ικανοτήτων δεν αρκεί για την αξιόπιστη εκτέλεση πολύπλοκων εργασιών, γεγονός που οδήγησε την AGIBOT στην ανάπτυξη του Genie Evolver, ενός κατανεμημένου συστήματος υβριδικής εκπαίδευσης. Ο μηχανισμός αυτός αξιοποιεί την τεχνική CEL (Collective Experience Learning) προκειμένου να συγκεντρώσει την εκτελεστική εμπειρία από έναν στόλο 100 φυσικών ρομπότ, επιτρέποντας στα δεδομένα μιας επιτυχημένης ενέργειας που πραγματοποίησε ένα ρομπότ να γίνουν άμεσα διαθέσιμα σε ολόκληρο το δίκτυο των μηχανημάτων. Παράλληλα με τα δεδομένα του πραγματικού κόσμου, το σύστημα επεξεργάζεται αμέτρητα σενάρια μέσω προσομοιώσεων φυσικής και προηγμένων μοντέλων κόσμου (World Models), δίνοντας στο λογισμικό τη δυνατότητα να δοκιμάσει εναλλακτικές ενέργειες σε εικονικό περιβάλλον πριν τις εφαρμόσει στην πραγματικότητα.
Τα αποτελέσματα αυτής της τρισδιάστατης μαθησιακής διαδικασίας αποτυπώνονται σε εξαιρετικά απαιτητικές φυσικές δραστηριότητες που προϋποθέτουν διαρκή προσαρμογή εν κινήσει. Για παράδειγμα, στο επιτραπέζιο άθλημα του curling, το ρομπότ κλήθηκε να ελέγξει ταυτόχρονα τη δύναμη και τη γωνία της κάθε βολής, αναλύοντας τις θέσεις των αντίπαλων πετρών. Μετά από μόλις λίγες ώρες εξάσκησης που συνδύασε την αλληλεπίδραση στον πραγματικό κόσμο με την εκμάθηση μέσω του εικονικού μοντέλου, το ρομπότ πέτυχε υψηλότερο ποσοστό νικών σε σύγκριση με τους τυπικούς ανθρώπινους παίκτες. Αντίστοιχη επιτυχία παρατηρήθηκε κατά την αφαίρεση ξύλινων κύβων από έναν ισορροπημένο πύργο, όπου το σύστημα έπρεπε να επαναξιολογεί διαρκώς τη σταθερότητα της κατασκευής μετά από κάθε κίνηση, προσαρμόζοντας τη στρατηγική του για να μην καταρρεύσουν τα υπόλοιπα τουβλάκια.
Η αυτόνομη βελτίωση του ρομπότ G2 σε πραγματικό κατάστημα
Η μεγαλύτερη πρόκληση για την ενσωματωμένη τεχνητή νοημοσύνη αφορά την ανταπόκριση των συστημάτων απέναντι σε εντελώς νέα προβλήματα που προκύπτουν μετά την τελική τους τοποθέτηση στον χώρο εργασίας, εκεί όπου απουσιάζουν οι μηχανικοί για να διορθώσουν τον κώδικα. Το πλαίσιο λειτουργίας Genie Master της AGIBOT αντιμετωπίζει ακριβώς αυτή την ανάγκη εισάγοντας το πρωτόκολλο EEP (Embodied Execution Protocol), το οποίο τυποποιεί τέσσερις κατηγορίες διεπαφών: τις ικανότητες, την καθοδήγηση, την ανατροφοδότηση και τη συνέχεια. Μέσω αυτού του πρωτοκόλλου, το ρομπότ αναγνωρίζει μόνο του τα λάθη του, καταγράφει τις αιτίες της αστοχίας και μετατρέπει την καθημερινή εμπειρία λειτουργίας σε μόνιμη μακροπρόθεσμη μνήμη που βελτιώνει τις μελλοντικές αποφάσεις.
Η πρακτική αξία της αναδρομικής αυτοβελτίωσης στον φυσικό κόσμο (Physical RSI) αποδείχθηκε περίτρανα μέσα από τη δοκιμή ενός ρομπότ κατηγορίας G2 το οποίο ανέλαβε καθήκοντα τακτοποίησης σε ένα πραγματικό μίνι μάρκετ. Κατά τη διάρκεια της πρώτης ημέρας εργασίας, η μηχανή κατάφερνε να ολοκληρώσει σωστά μόλις το 28,6% των προβλεπόμενων διαδικασιών, αντιμετωπίζοντας δυσκολίες στη διαχείριση άγνωστων συσκευασιών και στην ακριβή τοποθέτηση των προϊόντων στα ράφια. Μέσα σε διάστημα πέντε ημερών, το ρομπότ ανέλυσε πλήρως τα αποτελέσματα των λανθασμένων ενεργειών του και προσάρμοσε αυτόνομα τη συμπεριφορά του, ανεβάζοντας το ποσοστό της επιτυχούς διεκπεραίωσης των εργασιών στο εντυπωσιακό 85,7%. Όλη η διαδικασία βελτιστοποίησης πραγματοποιήθηκε εσωτερικά από το ίδιο το λογισμικό χωρίς καμία εξωτερική παρέμβαση ή νέα καταχώρηση δεδομένων από τους προγραμματιστές της εταιρείας, αποδεικνύοντας πρακτικά ότι οι ρομποτικές πλατφόρμες μπορούν πλέον να μαθαίνουν με τρόπο που προσεγγίζει τη φυσική ανθρώπινη εμπειρία.
Εφόσον η εταιρεία, η οποία πρόσφατα γιόρτασε την παραγωγή του ρομπότ υπ' αριθμόν 20.000, τηρήσει το χρονοδιάγραμμα διάθεσης του GO-3 Preview ως λογισμικό ανοιχτού κώδικα, η βιομηχανία της τεχνολογίας θα αποκτήσει πρόσβαση σε ένα ισχυρό εργαλείο που διευκολύνει την ενσωμάτωση ανθρωποειδών ρομπότ σε τομείς όπως τα logistics, η λιανική πώληση και οι κατασκευές.
Διαβάστε επίσης
